经典引入
下面以经典的质量-弹簧-阻尼系统为例,说明状态空间矩阵的构建过程及其物理含义。
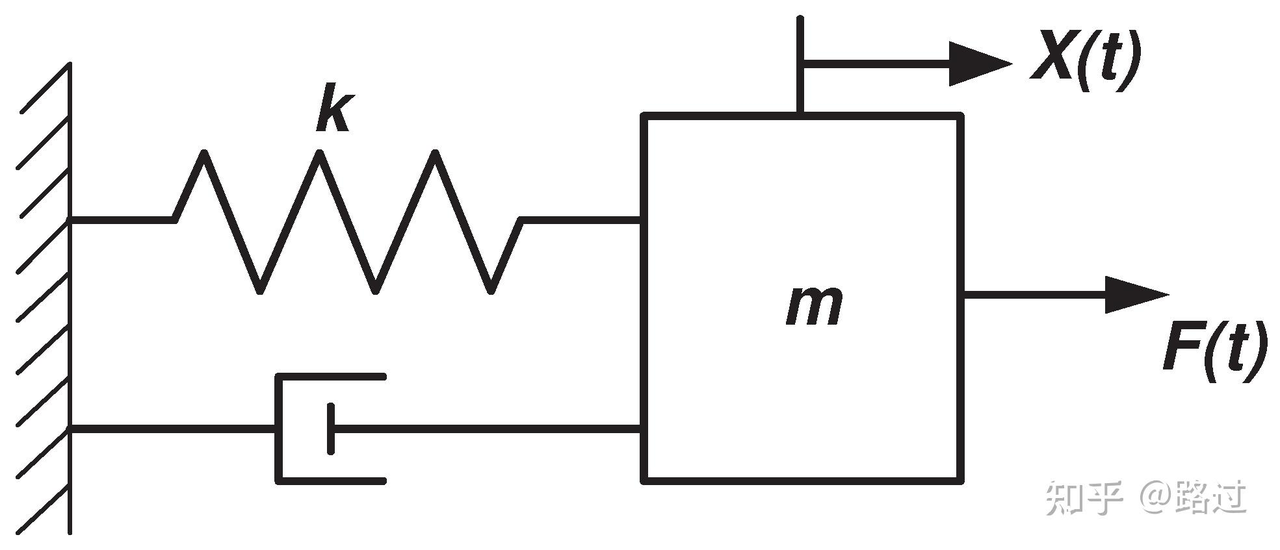
系统描述
弹簧阻尼系统的微分方程来源于牛顿第二定律(或达朗贝尔原理)结合弹簧力与阻尼力的物理模型。
受力分析
取质量块$m$为研究对象,规定位移$x$向右为正。
作用在质量块上的力有:
- 弹簧力 $F_k$ 弹簧满足胡克定律:力与位移成正比,方向与位移相反。 当位移为 $x$时,弹簧力 $F_k = -kx$(负号表示恢复力,始终指向平衡位置)。
- 阻尼力$F_c$ 粘性阻尼力与速度成正比,方向与速度相反。 当速度为 $\dot{x}$时,阻尼力 $F_c = -c \dot{x}$。
- 外力$u(t)$ 由外部施加,方向与正方向一致。
牛顿第二定律
合外力等于质量乘以加速度:
$$\sum F = m \ddot{x}$$代入各力(注意符号):
$$u(t) - k x - c \dot{x} = m \ddot{x} $$整理得微分方程
质量为 $m$ 的物体,受到弹簧刚度$k$、阻尼系数$c$ 和外部作用力$u(t)$ 的作用。系统的动力学方程为:
$$m \ddot{x}(t) + c \dot{x}(t) + k x(t) = u(t) $$(如果你现在在学大物上,会发现这个方程和阻尼振动很有关系)
状态变量选取
选取状态变量为位移和速度:(状态变量由自己设置)
$$x_1(t) = x(t), \quad x_2(t) = \dot{x}(t) $$状态方程与输出方程
由动力学方程可得:
$$\dot{x}_1 = x_2$$$$ \dot{x}_2 = -\frac{k}{m}x_1 - \frac{c}{m}x_2 + \frac{1}{m}u $$假设输出为位移:
$$ y(t) = x_1(t) $$写成矩阵形式:
$$ \begin{bmatrix} \dot{x}_1 \\ \dot{x}_2 \end{bmatrix} = \begin{bmatrix} 0 & 1 \\ -\frac{k}{m} & -\frac{c}{m} \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \end{bmatrix} + \begin{bmatrix} 0 \\ \frac{1}{m} \end{bmatrix} u(t) $$$$y(t) = \begin{bmatrix} 1 & 0 \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \end{bmatrix} +0 \cdot u(t) $$状态空间矩阵
$$\mathbf{A} = \begin{bmatrix} 0 & 1 \\ -\frac{k}{m} & -\frac{c}{m} \end{bmatrix},\quad \mathbf{B} = \begin{bmatrix} 0 \\ \frac{1}{m} \end{bmatrix},\quad \mathbf{C} = \begin{bmatrix} 1 & 0 \end{bmatrix},\quad \mathbf{D} = 0 $$自动控制原理
自动控制原理的核心之一即为 传递函数。传递函数用以描述线性定常系统的输出与输入对应变换关系,其定义式表达为(在拉普拉斯变换域下)
$$ G(s)=\frac{Y(s)}{R(s)} $$对应于上面的例子,我们很容易由牛顿第二定律
$$m \ddot{x}(t) + c \dot{x}(t) + k x(t) = u(t) $$进行拉普拉斯变换后得出传递函数
$$ G(s) = \frac{1}{ms^2+bs+k} $$对应输入$R(s)=U(s)$,输出$Y(s)=X(s)$
现代控制理论
在现代控制理论中,传递函数的代数表达式对应的矩阵形式被称为传递函数阵。
回到状态空间表达式$\dot{x}=Ax+Bu$,左右进行拉式变换得$sX(s)=AX(s)+Bu(s)$。移项整理后得到$X(s)=(sI-A)^{-1}BU(s)$
同样对输出方程拉式变换$Y(s)=CX(s)+DU(s)$把上面的$X(s)$表达式带入得到$Y(s)=C(sI-A)^{-1}BU(s)+DU(s)$
从而传递函数阵
$$G(s)=\frac{Y(s)}{U(s)}=C(sI-A)^{-1}B+D$$现在计算$(sI-A)^{-1}$:$(sI-A)^{-1}=\frac{(sI-A)^{*}}{|sI-A|}$,在上面的弹簧阻力质量系统中$\mathbf{A} = \begin{bmatrix} 0 & 1 \ -\frac{k}{m} & -\frac{c}{m} \end{bmatrix}$,则
$$ (sI-A)^{-1}=\frac {\begin{bmatrix} s+\frac{b}{m} & 1 \\ -\frac{k}{m} & s \\ \end{bmatrix}}{s(s+\frac{B}{m})-(-1)\frac{k}{m}}=\frac {\begin{bmatrix} s+\frac{b}{m} & 1 \\ -\frac{k}{m} & s \\ \end{bmatrix}}{s^2+\frac{B}{m}s+\frac{k}{m}} $$左乘矩阵$C$:
$$ C(sI-A)^{-1}=\begin{bmatrix} 1 & 0 \end{bmatrix}\frac{\begin{bmatrix} s+\frac{b}{m} & 1 \\ -\frac{k}{m} & s \\ \end{bmatrix}} {s^2+\frac{B}{m}s+\frac{k}{m}} =\frac{\begin{bmatrix} s+\frac{b}{m} & 1 \\\end{bmatrix}}{s^2+\frac{B}{m}s+\frac{k}{m}} $$再右乘矩阵$B$,并加上矩阵$D$(对应0):
$$ C(sI-A)^{-1}B+D=\frac{\frac{1}{m}}{s^2+\frac{B}{m}s+\frac{k}{m}}+0 =\frac{1}{ms^2+bs+k} $$形式与代数一模一样
分析
- 他们形式能一致,是因为我们将其当作一个SISO系统处理,此时传递函数矩阵退化为一个 $1X1$的标量矩阵,而这个标量就是传统的传递函数
- 我们发现${ms^2+bs+k}$这段式与$|sI-A|$息息相关,而如果把$s$替换为$\lambda$,很容易发现这就是求$A$矩阵特征值的公式;而分母的解在传递函数中又代表着极点。那么我们可以得出结论:$A$矩阵的特征值即为传递函数的极点,与系统稳定性息息相关
更新
2026.9.4把本篇作为新的自控学习笔记